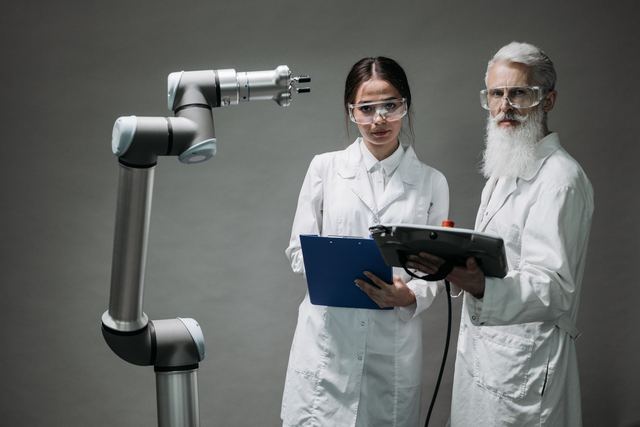
Un robot industriel articulé est un bras manipulateur programmable dont les articulations rotatives reproduisent le mouvement d'un bras humain. Cette robotique de production sert la manutention, l'assemblage, le soudage et la palettisation : chaque application fixe la charge, la portée et le nombre d'axes.
- Le robot articulé six axes couvre le plus large éventail de tâches : manutention, assemblage, soudage, peinture, chargement de machines.
- SCARA, delta et cartésien sont plus rapides ou plus simples sur des opérations planes ou répétitives, mais moins polyvalents.
- Le bon modèle se choisit d'abord sur la charge utile, la portée, la précision et l'environnement de travail, puis sur le logiciel et le service du fabricant.
- Toute cellule robotisée suit les normes EN ISO 10218 ; un cobot ajoute les limites de force de l'ISO/TS 15066.
Quels sont les types de robots industriels ?
Les types de robots industriels se distinguent par leur cinématique, c'est-à-dire la manière dont les axes s'enchaînent pour déplacer l'outil dans l'espace. Quatre familles dominent les usines : le robot articulé (ou polyarticulé), le robot SCARA, le robot delta et le robot cartésien. Chacune a été conçue pour une forme de travail précise, et une même ligne de production en combine souvent plusieurs.
Le robot articulé aligne une base tournante, une épaule, un coude et un poignet. Sa version la plus répandue compte six axes, ce qui lui donne six degrés de liberté : il peut placer un outil en n'importe quelle position et sous n'importe quelle orientation dans son rayon d'action. Les modèles quatre ou cinq axes existent pour la palettisation, où l'outil reste toujours horizontal ; les modèles sept axes ajoutent une articulation redondante qui permet de contourner un obstacle sans changer la position de l'outil.
Le robot SCARA (Selective Compliance Assembly Robot Arm) est né au Japon au tournant des années 1980, à l'université de Yamanashi. Ses deux bras pivotent dans un plan horizontal et un axe vertical monte et descend : il est rigide verticalement et souple latéralement, ce qui en fait un robot d'assemblage rapide pour insérer des composants ou visser. Le robot delta, mis au point à l'EPFL par Reymond Clavel, suspend une nacelle légère à trois bras parallèles ; c'est le spécialiste du pick and place à très grande vitesse dans l'agroalimentaire et la pharmacie. Le robot cartésien, enfin, déplace l'outil sur trois axes linéaires perpendiculaires : simple à programmer, adapté aux grandes courses, il équipe les portiques de chargement et les machines de dosage.
| Type de robot | Axes | Point fort | Applications typiques |
|---|---|---|---|
| Articulé (polyarticulé) | 4 à 7, le plus souvent 6 | Liberté de mouvement, large gamme de charges | Soudage, peinture, chargement de machines, palettisation |
| SCARA | 4 | Rapide et rigide dans le plan vertical | Assemblage de petites pièces, vissage, insertion |
| Delta | 3 ou 4 (cinématique parallèle) | Cadence très élevée, charge faible | Tri et conditionnement sur convoyeur |
| Cartésien (portique) | 3 linéaires, parfois 1 rotatif | Grandes courses, programmation simple | Chargement de machines, dosage, découpe |
Comment fonctionne un robot articulé ?
Un robot articulé fonctionne grâce à une chaîne d'articulations rotatives, chacune entraînée par un servomoteur électrique, un réducteur et un codeur qui mesure en permanence sa position angulaire. L'armoire de commande calcule, plusieurs centaines de fois par seconde, la consigne de chaque moteur pour que l'outil fixé au poignet suive la trajectoire programmée. Ce calcul s'appelle la cinématique inverse : à partir de la position et de l'orientation voulues pour l'outil, le contrôleur déduit l'angle de chaque axe.
Les trois premiers axes (base, épaule, coude) placent le poignet dans l'espace ; les trois derniers orientent l'outil. Cette répartition explique la forme du volume de travail, une sphère irrégulière autour de la base, et l'existence de positions singulières où deux axes s'alignent et où le robot perd momentanément un degré de liberté. Un bon programmeur les évite, car la vitesse des articulations y devient instable.
Capteurs, vision et contrôle de l'effort
Le bras de base ne voit rien : il répète une trajectoire. Les capteurs ajoutés en font un système adaptable. Une caméra de vision 2D ou 3D localise une pièce posée en vrac, un capteur d'effort au poignet permet d'ajuster un assemblage serré ou de poncer à pression constante, un capteur de suivi de joint corrige la torche en soudage. Le fonctionnement reste le même, mais la trajectoire est recalculée à chaque cycle à partir de la mesure.
La précision se décrit par deux valeurs que les fiches techniques distinguent. La répétabilité, souvent de l'ordre de quelques centièmes de millimètre, dit si le robot revient au même point. La précision absolue, moins bonne, dit s'il atteint un point calculé hors ligne ; elle compte dès que le programme vient d'un logiciel de simulation plutôt que d'un apprentissage au pupitre.
Applications des robots industriels dans l'usine
Les applications des robots industriels couvrent presque toutes les opérations répétitives, pénibles ou exigeantes en précision. L'industrie automobile a été le premier secteur client et reste le plus équipé, mais l'électronique, la métallurgie, la plasturgie, l'agroalimentaire et la logistique utilisent aujourd'hui des robots en grand nombre. Selon le rapport World Robotics 2024 de la Fédération internationale de robotique (IFR), environ 541 000 robots industriels ont été installés dans le monde en 2023, et le parc en service dépassait 4,2 millions d'unités.
- Manutention et manipulation de matériaux : prise et dépose de pièces, transfert entre deux postes, chargement et déchargement de machines-outils. C'est la première application en volume.
- Soudage : à l'arc (MIG/MAG, TIG) ou par points sur les carrosseries ; le robot de soudage tient une vitesse et un angle de torche constants sur toute la longueur du cordon.
- Assemblage : vissage, insertion, clipsage, collage, souvent avec vision et contrôle de l'effort.
- Palettisation et dépalettisation : empilage de cartons, sacs ou fardeaux en bout de ligne de conditionnement, selon un plan de palette défini dans le logiciel.
- Traitement de surface : peinture, vernissage, sablage, ébavurage et polissage, dans un environnement où l'opérateur serait exposé aux solvants ou aux poussières.
- Usinage léger et découpe : détourage, perçage, découpe laser ou jet d'eau sur des pièces de grande forme.
En cellule d'usinage, le robot prend la pièce brute dans un magasin, la place dans le mandrin, lance le cycle, récupère la pièce finie et la dépose sur le convoyeur de sortie. Un même opérateur peut alors surveiller plusieurs cellules. Le robot s'intègre ici aux tours et fraiseuses du parc de machines-outils, et la conception de la cellule (accès, préhenseur, temps de cycle) compte autant que le choix du bras.
L'effecteur, l'outil monté au bout du poignet, décide de ce que le bras sait faire. Une pince à doigts parallèles saisit des pièces usinées, une ventouse ou un plateau à dépression prend des cartons et des tôles, un préhenseur magnétique manipule l'acier, une torche ou une broche transforme le robot en machine de fabrication. Les matériaux manipulés orientent ce choix : une matière fragile comme le verre, une matière souple comme le textile ou les matériaux alimentaires imposent des effecteurs spécifiques, parfois lavables. Dans un processus de production en série, un changeur d'outil automatique permet au même robot d'enchaîner manutention, contrôle et assemblage dans le même cycle, à condition que chaque effecteur reste dans la charge utile prévue. Le stockage des outils dans la cellule, leur alimentation en air ou en énergie et leur entretien font partie de l'étude, au même titre que le bras lui-même.
Six axes, SCARA ou cobot : quel robot pour quelle tâche ?
Le choix entre un robot articulé six axes, un SCARA, un delta ou un cobot part de la tâche, pas du catalogue. Une opération plane et très rapide (insérer, trier, déposer) se fait mieux avec un SCARA ou un delta, plus rapides et souvent plus abordables à charge égale. Une opération en trois dimensions, avec changements d'orientation de l'outil, demande un robot articulé. Une tâche qui partage l'espace avec un opérateur, sans barrière, oriente vers un robot collaboratif.
Le robot collaboratif, ou cobot, est un robot articulé conçu pour travailler à côté de l'homme : capteurs de couple dans chaque articulation, vitesse et force limitées, formes arrondies. Universal Robots, entreprise danoise, a commercialisé l'un des premiers en 2008 ; tous les grands fabricants en proposent désormais. Le cobot se programme facilement et se déplace d'un poste à l'autre, mais sa charge utile et sa vitesse restent inférieures à celles d'un robot classique, et l'analyse de risque reste obligatoire.
Le robot mobile manipulateur, enfin, monte un bras sur une base autonome qui se déplace dans l'usine. Il sert à des tâches de service et d'approvisionnement de lignes plutôt qu'à des opérations à cadence élevée.
Comment bien choisir un robot industriel ?
Bien choisir un robot industriel revient à traduire la tâche en exigences spécifiques chiffrées, puis à chercher le modèle adapté le plus simple qui les couvre. Six critères techniques décident l'essentiel.
- Charge utile
- La masse maximale au poignet, outil compris : un préhenseur à ventouses ou une pince pèse souvent autant que la pièce. Le diagramme de charge du fabricant indique aussi la charge maximale admise selon le décalage du centre de gravité ; un robot utilisé en bout de diagramme vieillit plus vite.
- Portée et volume de travail
- Le rayon d'action doit couvrir tous les points de prise et de dépose avec une marge, sans placer le robot en limite d'axe. L'implantation (au sol, au plafond, sur un axe linéaire) change le volume utile.
- Précision et répétabilité
- Un assemblage serré ou une découpe demande une meilleure répétabilité qu'une palettisation.
- Vitesse et temps de cycle
- La vitesse maximale des axes compte moins que le temps de cycle réel, accélérations et attentes comprises ; la simulation permet de le mesurer avant l'achat.
- Environnement
- Salle blanche, atmosphère explosive, projections de liquide de coupe, lavage à haute pression ou température ambiante élevée imposent un indice de protection et une version adaptés.
- Commande, logiciel et service
- Langage du contrôleur, compatibilité avec l'automate de la ligne, disponibilité des pièces, formation et réseau d'intégrateurs pèsent sur toute la durée d'utilisation.
Le prix d'un robot industriel ne se résume pas au bras : armoire de commande, outil, protections, mise en service, programmation et formation représentent souvent une part comparable ou supérieure. L'écart de prix entre deux offres vient surtout du périmètre de la solution robotique livrée, d'où l'intérêt de comparer des cellules complètes plutôt que des bras.
Prix d'un robot industriel, neuf ou d'occasion
Le prix d'un robot industriel varie avec la charge utile, la portée, le nombre d'axes, la marque et surtout le niveau d'intégration demandé. Un cobot de faible charge se situe en bas de fourchette, un robot articulé de forte charge en haut, et une cellule robotisée complète avec convoyeur, vision et protections dépasse largement le prix du seul matériel. Aucun tarif public ne fait foi : les fabricants vendent sur devis, souvent par l'intermédiaire d'intégrateurs.
Le robot d'occasion est une piste sérieuse pour une première automatisation. Les robots retirés des lignes automobiles, souvent de forte charge, arrivent sur le marché après plusieurs années de service et sont proposés reconditionnés. Avant l'achat, plusieurs points de contrôle s'imposent : compteur d'heures de fonctionnement, historique de maintenance, jeu dans les réducteurs, état des câbles du faisceau, version du contrôleur et disponibilité des pièces détachées chez le fabricant. La démarche ressemble à celle de l'achat d'une fraiseuse CNC d'occasion : un essai en charge et un relevé des alarmes valent mieux qu'une fiche commerciale.
Face à un modèle neuf, l'occasion perd la garantie constructeur, les dernières fonctions du logiciel et parfois la compatibilité avec les capteurs récents. Elle reste pertinente pour une tâche simple et stable, comme la palettisation ou le chargement de presse.
Fabricants de robots articulés et gammes
Les fabricants de robots articulés les plus présents en Europe sont le japonais Fanuc, l'allemand Kuka (filiale du chinois Midea depuis 2017), le suisso-suédois ABB, le japonais Yaskawa (marque Motoman), le français Stäubli, le japonais Kawasaki et le danois Universal Robots pour les cobots. Chacun propose une large gamme, du petit robot de quelques kilogrammes de charge au modèle de très forte charge : la série M-2000iA de Fanuc monte jusqu'à 2 300 kg.
Chaque entreprise de robotique a son propre langage de programmation : KRL chez Kuka, RAPID chez ABB, Karel et TP chez Fanuc, INFORM chez Yaskawa, VAL 3 chez Stäubli. Changer de marque impose donc de former à nouveau les équipes, ce qui explique qu'une usine reste souvent fidèle à un ou deux fabricants. Stäubli, installé à Faverges en Haute-Savoie, est réputé pour ses robots fermés adaptés aux environnements sensibles (salle blanche, agroalimentaire, médical).
Le service local pèse autant que la fiche technique : délai d'intervention, stock de pièces, centres de formation et réseau d'intégrateurs certifiés. Un robot arrêté bloque toute une ligne, et ce coût dépasse vite l'écart entre deux offres.
Programmer un robot industriel : apprentissage, hors ligne ou par démonstration
La programmation d'un robot industriel se fait selon trois méthodes, souvent combinées sur un même projet. Le choix dépend du nombre de références produites, de la complexité des trajectoires et de la disponibilité de la ligne.
| Méthode | Principe | Avantage | Limite |
|---|---|---|---|
| Apprentissage au pupitre (teach pendant) | L'opérateur déplace le robot point par point et enregistre chaque position | Aucun logiciel externe, précision réelle sur la pièce | Ligne arrêtée pendant la programmation |
| Programmation hors ligne | Trajectoires calculées dans un logiciel de simulation 3D à partir de la CAO | Production non interrompue, détection des collisions | Calibration de la cellule indispensable |
| Démonstration manuelle | L'opérateur guide le bras à la main (cobots surtout) | Prise en main rapide | Trajectoires moins fines |
La programmation hors ligne s'est imposée pour les applications complexes comme le soudage de grandes structures : chaque minute de ligne arrêtée coûte, et la simulation vérifie les collisions et le temps de cycle avant la mise en production. Les outils des fabricants (RoboGuide chez Fanuc, RobotStudio chez ABB, KUKA.Sim) et les logiciels indépendants génèrent le code dans le langage du contrôleur.
L'intelligence artificielle entre dans la programmation par la vision : reconnaissance de pièces en vrac, choix automatique du point de prise, adaptation de la trajectoire à une pièce déformée. Elle complète les méthodes classiques sans les remplacer sur les opérations à haute cadence.
Intégrer un bras robotisé en sécurité
L'intégration d'un robot industriel en sécurité repose sur la norme EN ISO 10218, en deux parties : la partie 1 pour le constructeur du robot, la partie 2 pour l'intégrateur de la cellule. La fonction de sécurité de la commande se conçoit selon l'EN ISO 13849, qui fixe le niveau de performance attendu. Dans l'Union européenne, une cellule robotisée est une machine au sens de la directive 2006/42/CE, que le règlement (UE) 2023/1230 remplacera à partir du 20 janvier 2027 : elle doit porter le marquage CE et sa déclaration de conformité.
La protection classique isole le robot derrière des barrières physiques, avec des portes verrouillées qui arrêtent le cycle à l'ouverture. Des systèmes immatériels (rideaux lumineux, scanners laser de zone) délimitent l'espace et ralentissent ou stoppent le robot quand une personne approche. Pour un cobot, la spécification technique ISO/TS 15066 donne les limites de force et de pression admissibles selon la partie du corps en contact. La démarche générale relève de la sécurité industrielle des postes de travail : analyse de risque, choix des protections, formation, consignation pour la maintenance.
Avantages des robots articulés pour la production
Les avantages des robots articulés tiennent d'abord à leur flexibilité : un même bras change de tâche par simple modification du programme et de l'outil, là où une machine spéciale est conçue pour une seule pièce. Cette polyvalence en fait la base de l'automatisation industrielle flexible des petites et moyennes séries.
- Précision constante : le cordon de soudure ou le dépôt de colle est identique du premier au dernier cycle, ce qui facilite le contrôle qualité.
- Augmentation de productivité : le robot travaille en équipes successives et libère les opérateurs des tâches répétitives pour la surveillance, le réglage et la maintenance.
- Conditions de travail : moins de port de charges, de gestes répétitifs et d'exposition aux fumées, aux solvants ou au bruit.
- Traçabilité : le contrôleur enregistre les paramètres de chaque cycle et alimente les systèmes de l'industrie 4.0.
Les limites existent aussi : investissement initial, compétences à former, cellule à repenser à chaque nouvelle pièce si la conception est rigide. Le retour sur investissement dépend du taux d'utilisation : un robot qui tourne une seule équipe par jour se rentabilise beaucoup plus lentement qu'un robot en trois équipes.
Du Unimate au cobot : repères d'histoire de la robotique
L'histoire de la robotique industrielle commence en 1961, quand le premier robot industriel, l'Unimate conçu par George Devol et Joseph Engelberger, est installé sur une ligne de moulage sous pression de General Motors dans le New Jersey. Il était hydraulique et manipulait des pièces chaudes. En 1973, Kuka présente le Famulus, présenté comme le premier robot à six axes entraînés par des moteurs électriques ; en 1974, ASEA (devenu ABB) livre l'IRB 6, premier robot industriel entièrement électrique piloté par microprocesseur.
Les décennies suivantes ont apporté le SCARA, le robot delta, la programmation hors ligne, la vision puis, à partir de 2008, les robots collaboratifs. La densité de robots, mesurée par l'IFR en robots pour 10 000 salariés de l'industrie manufacturière, sert aujourd'hui d'indicateur d'automatisation d'un pays ; la Corée du Sud, Singapour, la Chine, l'Allemagne et le Japon occupent le haut du classement 2023.
Robot industriel articulé : les points qui reviennent avant un projet
Combien d'axes faut-il à un robot industriel articulé ?
Six axes suffisent pour placer et orienter un outil librement dans l'espace, ce qui couvre la plupart des applications. Quatre axes conviennent à la palettisation, où l'outil reste horizontal ; un septième axe aide à contourner des obstacles dans un espace encombré.
Un robot articulé peut-il remplacer un SCARA ?
Un robot articulé peut faire le travail d'un SCARA, mais il sera généralement plus lent, plus encombrant et plus cher pour une opération plane de prise et dépose. Le SCARA reste préférable pour l'assemblage rapide de petites pièces.
Faut-il passer par un intégrateur ?
Un intégrateur conçoit la cellule complète (outil, protections, convoyeurs, programmation, marquage CE) et en porte la responsabilité. Une entreprise sans compétence robotique interne gagne à passer par lui, au moins pour le premier projet.